Phát triển Robot hình người (Humanoid robots) là một thách thức kỹ thuật phức tạp, đòi hỏi sự hội tụ của nhiều công nghệ tiên tiến. Dựa trên bản chất mô phỏng cơ thể và hành vi con người, các thành phần quan trọng nhất có thể được phân thành ba nhóm chính: Cơ học, Cảm biến/Nhận thức và Trí tuệ Nhân tạo (AI).
Hệ thống Truyền động (Actuators) và Cơ học
Hệ thống này đóng vai trò là “cơ bắp” của robot, chịu trách nhiệm cho mọi chuyển động, độ linh hoạt và sức mạnh. Đây là thành phần phần cứng cốt lõi quyết định khả năng vận động, giữ thăng bằng và thao tác vật thể của robot.
- Động cơ Servo (Servo Motors):
- Là loại động cơ được sử dụng rộng rãi nhất, cung cấp điều khiển vị trí, tốc độ và mô-men xoắn cực kỳ chính xác.
- Robot hình người đòi hỏi các động cơ servo có tỷ lệ công suất/trọng lượng cao, quán tính thấp, và khả năng đáp ứng nhanh để tạo ra các chuyển động linh hoạt và mượt mà, giống con người.
- Bộ Giảm tốc (Gearboxes) – Đặc biệt là Hộp số Hành tinh Nhỏ:
- Động cơ servo hoạt động hiệu quả ở tốc độ cao và mô-men xoắn thấp. Để chuyển thành mô-men xoắn lớn cần thiết cho việc nâng, đi lại và giữ thăng bằng, cần có bộ giảm tốc.
- Hộp số hành tinh thu nhỏ là giải pháp tối ưu nhờ khả năng cung cấp tỷ số truyền cao và mô-men xoắn lớn trong một thiết kế nhỏ gọn, nhẹ nhàng và có độ rơ (backlash) cực nhỏ. Độ chính xác cao này là yếu tố then chốt cho các khớp tay và chân robot.
- Cấu trúc Khung/Khớp (Frame and Joints):
- Cần có thiết kế nhẹ và bền (thường sử dụng vật liệu như hợp kim nhôm hoặc sợi carbon) để giảm tiêu thụ năng lượng.
- Các khớp phải mô phỏng khớp người, cho phép độ tự do chuyển động (DOF) cao, giúp robot thực hiện các hành động phức tạp như đi lại, bật nhảy hay nhào lộn (ví dụ như robot Atlas).
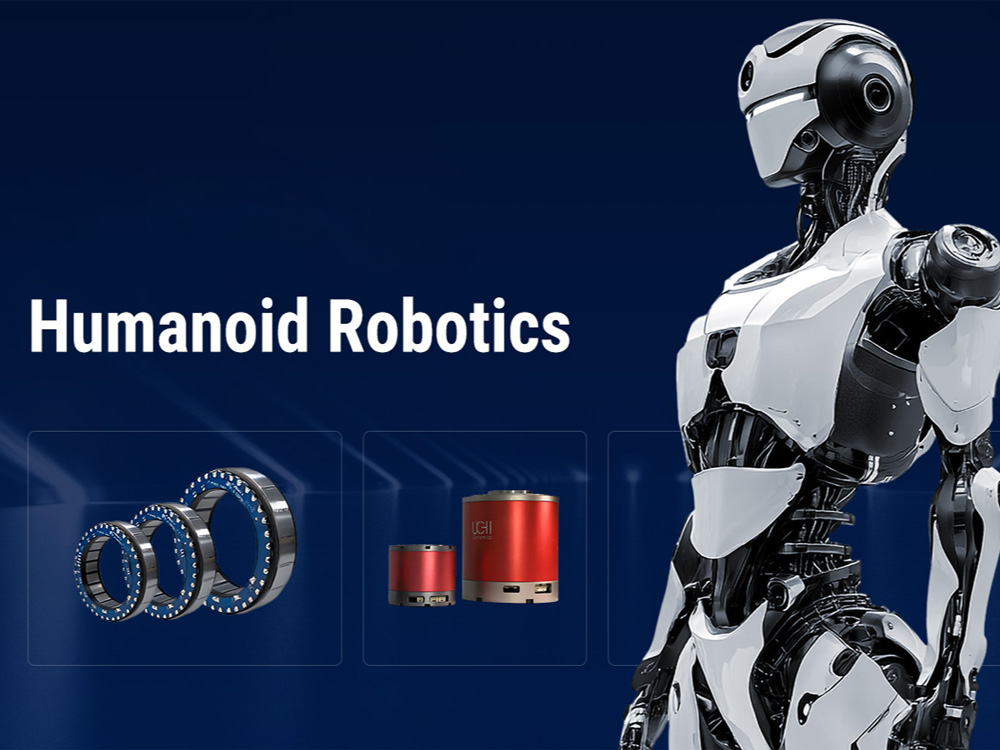
Robot hình người
Hệ thống Cảm biến và Nhận thức (Sensing and Perception)
Đây là “giác quan” của robot, cho phép nó hiểu và tương tác với môi trường xung quanh một cách thông minh.
- Cảm biến Thị giác (Vision Sensors):
- Camera độ phân giải cao và cảm biến độ sâu (như LiDAR hoặc RGB-D) giúp robot nhận diện vật thể, khuôn mặt, cử chỉ, và tạo bản đồ 3D về môi trường để điều hướng tự động.
- Đơn vị Đo lường Quán tính (IMUs – Inertial Measurement Units):
- Bao gồm gia tốc kế (accelerometers) và con quay hồi chuyển (gyroscopes). IMUs là nền tảng để robot duy trì thăng bằng động (dynamic balance) trong khi đi lại, chạy hoặc thực hiện các hành động phức tạp.
- Cảm biến Lực và Xúc giác (Force and Tactile Sensors):
- Cảm biến mô-men xoắn (Torque Sensors) và cảm biến áp suất/xúc giác được đặt ở bàn tay và bàn chân.
- Chúng cung cấp phản hồi lực thời gian thực, cho phép robot cầm nắm vật thể mỏng manh mà không làm hỏng chúng, và điều chỉnh lực bước khi đi trên các bề mặt khác nhau.
Trí tuệ Nhân tạo (AI) và Hệ thống Điều khiển
Đây là “bộ não” của robot, xử lý thông tin từ cảm biến và ra lệnh cho các bộ truyền động.
- Bộ điều khiển trung tâm (Control Unit/Microchips):
- Các vi xử lý (microchips) hiệu suất cao và mạch tích hợp (ICs) tiên tiến là cần thiết để xử lý lượng dữ liệu khổng lồ từ các cảm biến và điều khiển đồng thời hàng chục khớp động cơ.
- Thuật toán AI và Học máy (Machine Learning):
- Xử lý ngôn ngữ tự nhiên (NLP) và thị giác máy tính giúp robot giao tiếp và hiểu các lệnh từ con người.
- Học tăng cường (Reinforcement Learning) cho phép robot tự học cách vận động, giữ thăng bằng và thực hiện các nhiệm vụ mới mà không cần được lập trình chi tiết.
- Hệ thống Điều khiển Động lực học (Dynamic Control Systems):
- Các thuật toán điều khiển tiên tiến (như Zero Moment Point – ZMP) là cần thiết để phối hợp hàng chục khớp cùng một lúc, đảm bảo robot có thể duy trì thăng bằng và thực hiện các chuyển động linh hoạt, có mục đích.
Những thành phần này hoạt động trong một hệ thống hồi tiếp vòng kín (closed-loop feedback), nơi cảm biến liên tục cung cấp dữ liệu cho AI, và AI điều chỉnh ngay lập tức đầu ra của các bộ truyền động, cho phép robot hình người hoạt động một cách tự chủ và thích ứng trong môi trường thực.