Robot cánh tay khớp nối tuân thủ chọn lọc (SCARA) là một cơ chế có tốc độ và độ chính xác tương đối cao, được thiết kế để lắp ráp các chi tiết nhỏ và các ứng dụng nhặt và đặt.
Cơ chế SCARA
Chuyển động của công cụ trong robot SCARA có thể thực hiện được trong không gian Descartes ba chiều; X, Y, Z với chiều thứ 4 là quay quanh trục z thẳng đứng. Robot tuân thủ về mặt cơ học trong mặt phẳng XY và cứng theo hướng z. Đây là cơ sở của cánh tay robot khớp nối tuân thủ chọn lọc (SCARA). Tuy nhiên, lưu ý rằng khả năng lặp lại vị trí cao theo mọi hướng X, Y, Z và Rz.
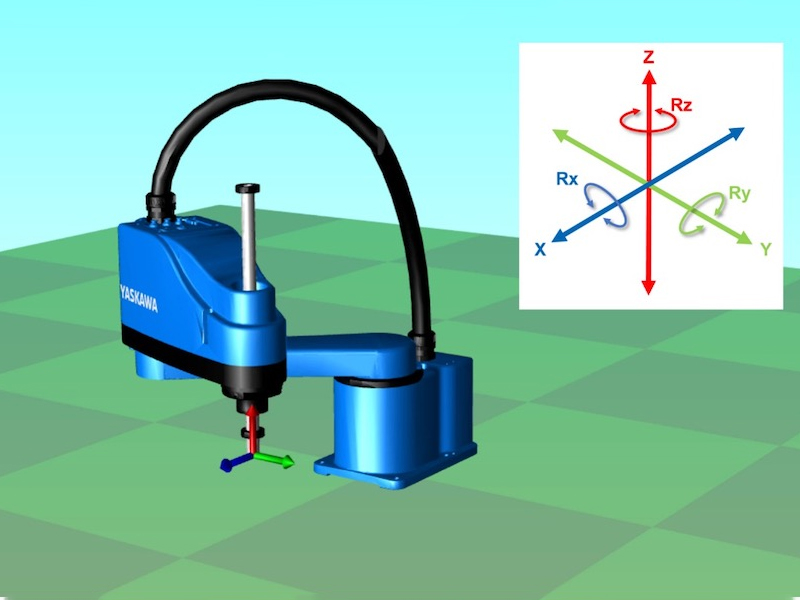
Chuyển động trục servo SCARA
Cơ cấu SCARA được điều khiển bởi 4 trục servo. Trục đầu tiên di chuyển phần đầu tiên của cánh tay xoay ở đế. Trục thứ hai di chuyển phần thứ hai của cánh tay. Đầu của phần này hỗ trợ ống kẹp dụng cụ ở đầu xa, có thể di chuyển lên xuống theo trục thứ ba và xoay theo trục thứ tư.
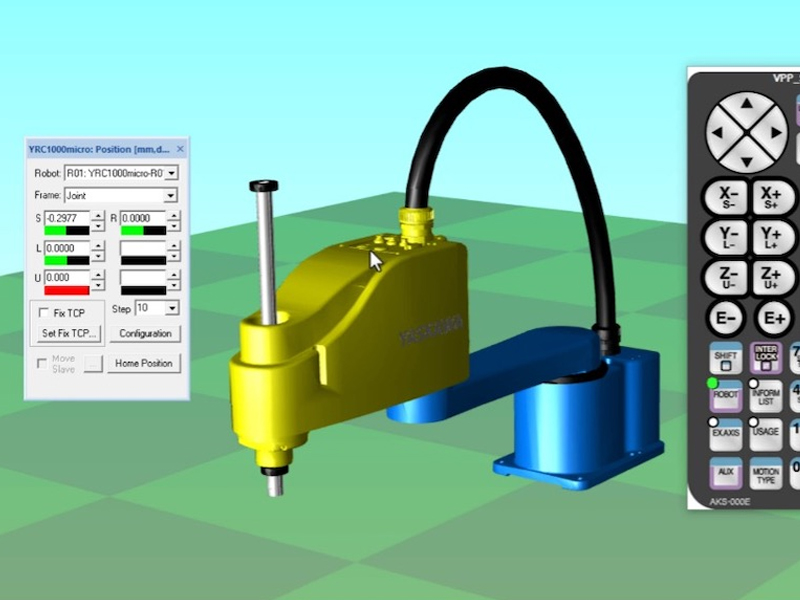
Thiết bị ngoại vi SCARA
Mong đợi một SCARA có một kết nối chính cho động cơ và bộ mã hóa, cùng với các đầu nối phanh giữ trục dọc và các đường ống khí tích hợp. Thông thường, ống đựng dụng cụ rỗng, để cho phép định tuyến các đường ống khí hoặc hệ thống dây điện đến dụng cụ.
Chuyển động SCARA
Tất nhiên, tất cả các trục có thể di chuyển cùng nhau và phối hợp để di chuyển công cụ theo một quỹ đạo hoặc từ vị trí này sang vị trí khác. Điều này có thể đạt được bằng cách sử dụng tọa độ trục, còn được gọi là tọa độ khớp để định vị nhanh nhất với quỹ đạo đường cong. Động học nghịch đảo cũng có thể được áp dụng để chỉ huy một quỹ đạo cụ thể của điểm trung tâm công cụ (TCP), ví dụ, để thực hiện một chuyển động tuyến tính.

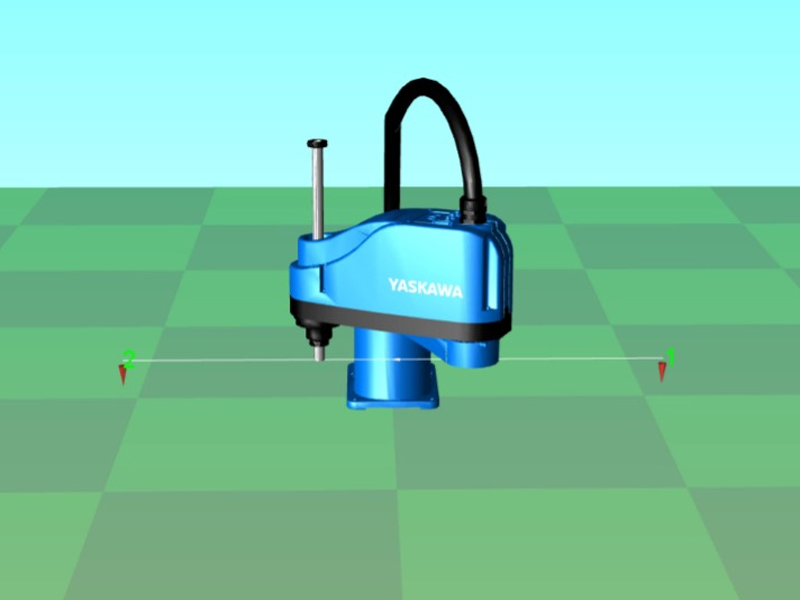
Phạm vi làm việc của robot gần như hình trụ, ngoại trừ khu vực ngay phía sau robot. Và độ sâu bị giới hạn bởi trục thẳng đứng.
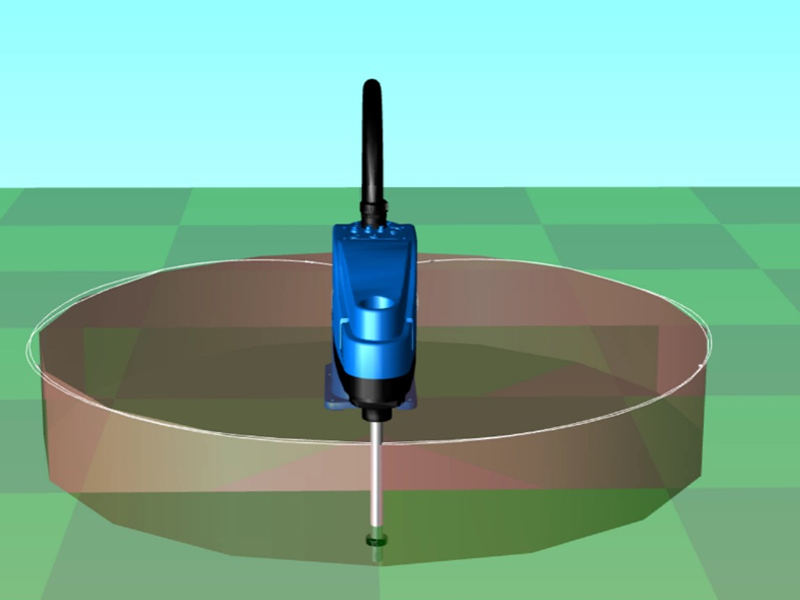
Điều thú vị cần lưu ý là trong phần lớn phạm vi công việc này, vị trí TCP có thể đạt được bằng đúng hai tư thế khác nhau, tùy thuộc vào hướng của khớp thứ hai.